 官方网站-首页官方网站-首页
Media
数据链的「断点」:当系统反馈「没有更多数据了」很多人以为,无人机系统的数据吞吐量仅取决于硬件算力与通信带宽,其实不然。在复杂电磁环境或高动态任务场景中,「没有更多数据了」的报错往往指向更深层的系统架构缺陷——数据链的闭环控制失效。这一断点可能源于传感器阵列的冗余度不足,或任务规划算法对数据时效性的预判偏差。听起来可能反直觉,但在实战化训练中,某型侦察无人机在高原山地执行地形测绘时,曾因GPS信号遮
查看详情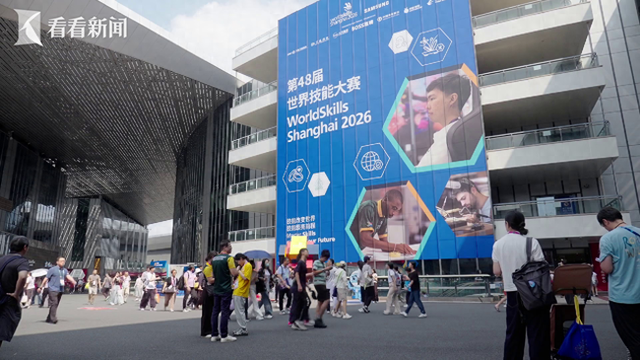
第48届世界技能大赛正在火热进行中,无人机系统是本次大赛七大新增赛项之一。选手要做的可不只是操作飞行,还要能安装硬件、调校飞控参数、进行任务编程,完成一架能自主飞行的无人机。赛项的设立,也被视为引导未来产业和就业方向的重要风向标。正值中秋小长假,世界技能大赛赛场里人头攒动,无人机系统项目吸引了不少观赛市民。一位观众很感兴趣:“因为我看到过外面有人飞无人机,感觉很神奇,我也想看一看。他们这个比赛比的
查看详情
在阅读文章前,辛苦您点下“关注”,方便讨论和分享。作者定会不负众望,按时按量创作出更优质的内容。 文I李Lin环球 编辑I李Lin环球 前言 哈喽,今天小李又来唠点国际事。 美国从追着给乌克兰送武器,转头就成了买乌克兰无人机的客户,这反转来得比战场突袭还快。 美国放下身段买乌无人机 近日,美国陆军与乌克兰一家无人机制造商的美国子公司签署采购合约,正式下单采购雷鸟无人机,总价值 1
查看详情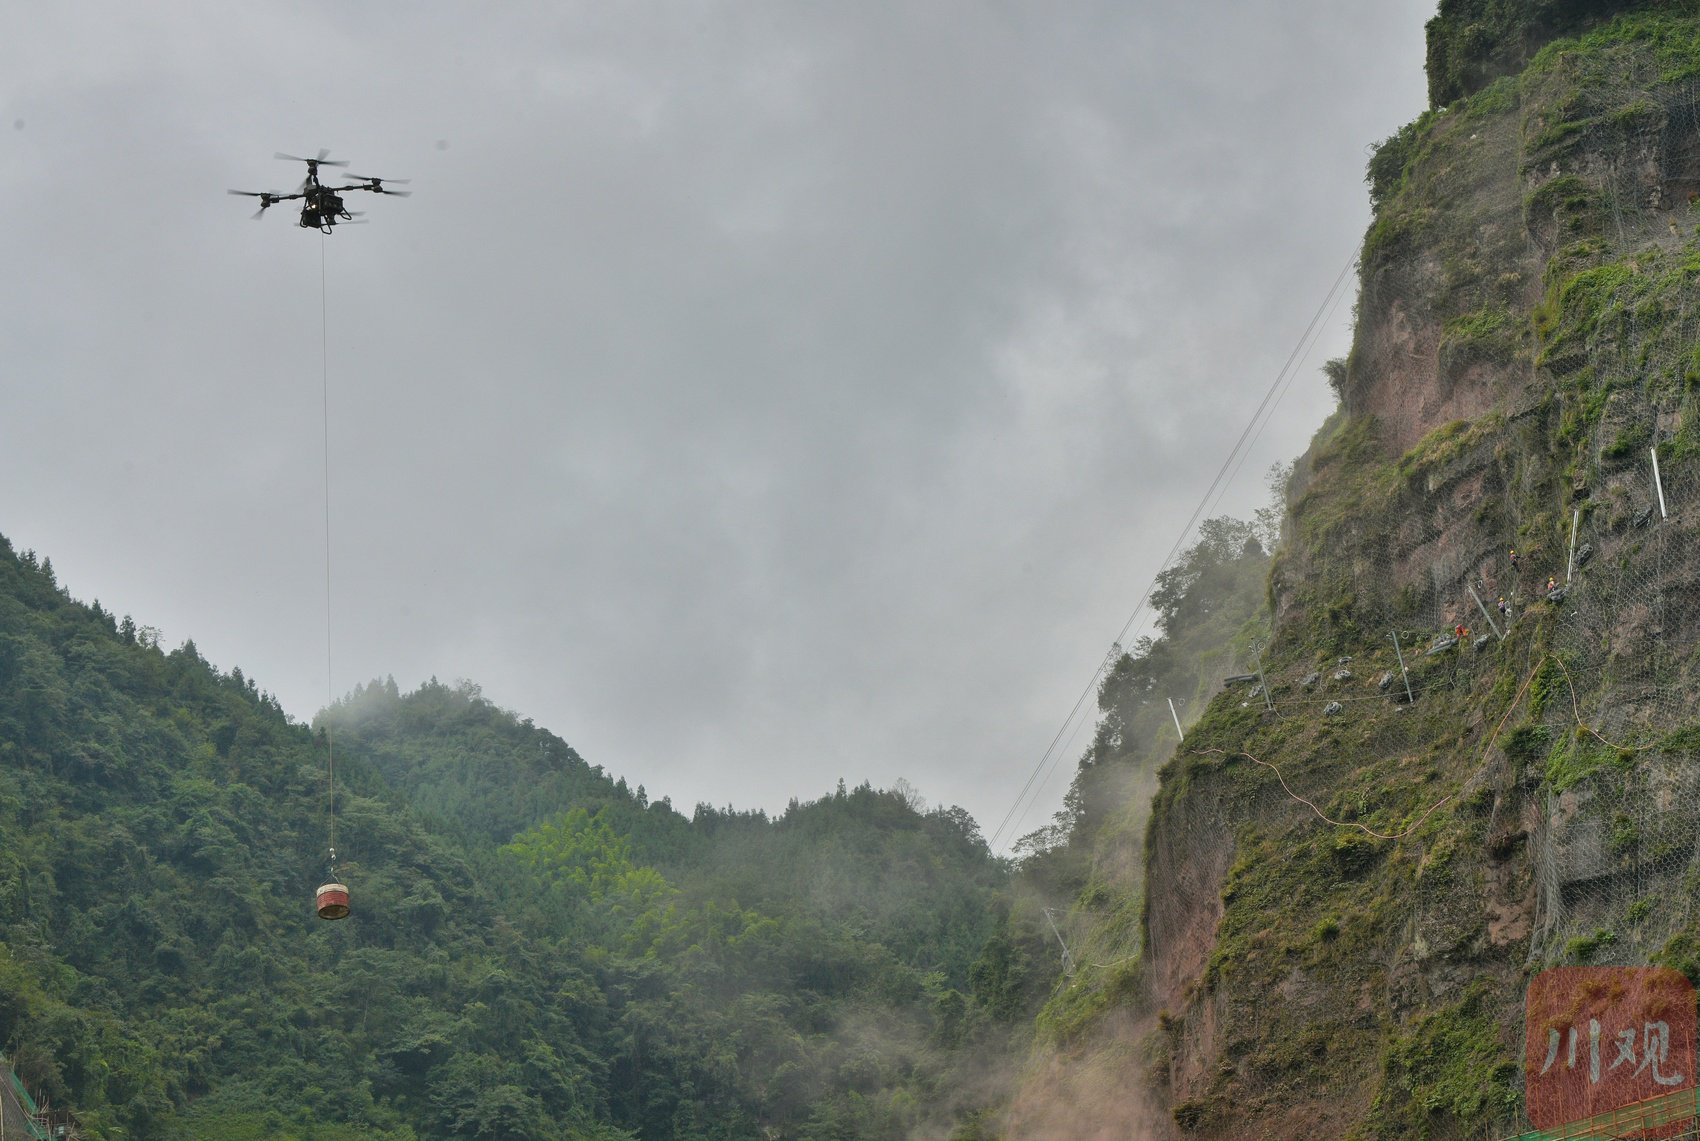
川观新闻记者 华小峰9月24日,中秋、国庆双节临近,宜攀高速新金段锦屏隧道群谢家湾大桥施工现场,多架大型重载无人机轮番起降,将钢筋、水泥、钢架、施工机具等物料精准吊运至百米高边坡。建设者以“缆索式起重机+重载无人机”创新空中作业模式,攻克高山危崖施工难题,全力冲刺年底全线通车。宜攀高速新金段山高谷深、地形险峻,施工难度极大。其中,宜宾市屏山县新市镇新街隧道进口存在垂直落差约260米的直立危崖绝壁,
查看详情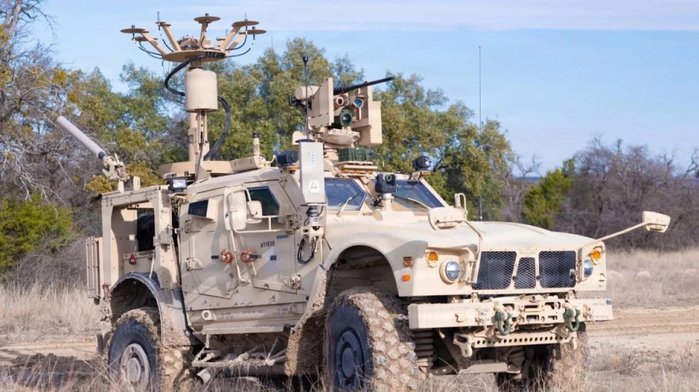
2026年9月25日,印度国防新闻网站 Defence News India报道,美国陆军将在印度举行的“尤德阿比亚斯2026”联合演习中,展示其分层M-LIDS反无人机能力。 M-LIDS是“移动低慢小无人机综合防御系统”的缩写,简单说,就是一套装在车上的反无人机作战体系,能探测、识别、干扰和击落小型无人机。它不是单一武器,而是把雷达、光电、电子战、机枪和拦截无人机整合到一起,形成多层防御
查看详情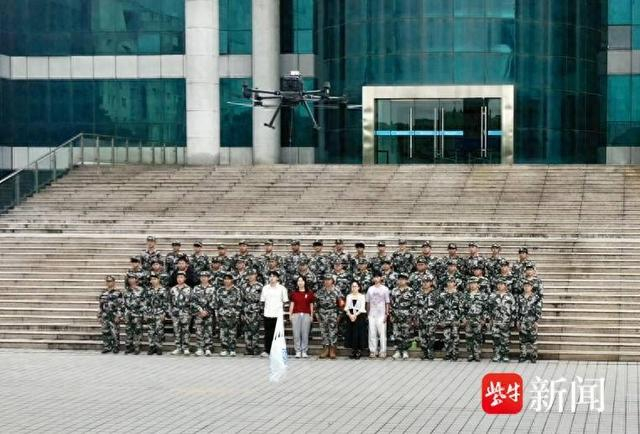
军训场上,各连队正在依次拍摄军训合照。轮到其中一个连队时,队伍刚列队站好,上空突然传来一阵轻微的嗡鸣声——一架小型无人机不知从何处飞来,稳稳掠过队列上方,悬停在教官面前,机腹下还悬挂着一只小巧的礼袋。在场新生面面相觑:谁安排的?送给谁? 温馨场景 扬子晚报/紫牛新闻记者9月25日采访了解到,这是扬州工业职业技术学院军训训练场上的温馨一幕。在众人惊讶的目光中,教官刘潮取下礼袋,抬头望向操控无
查看详情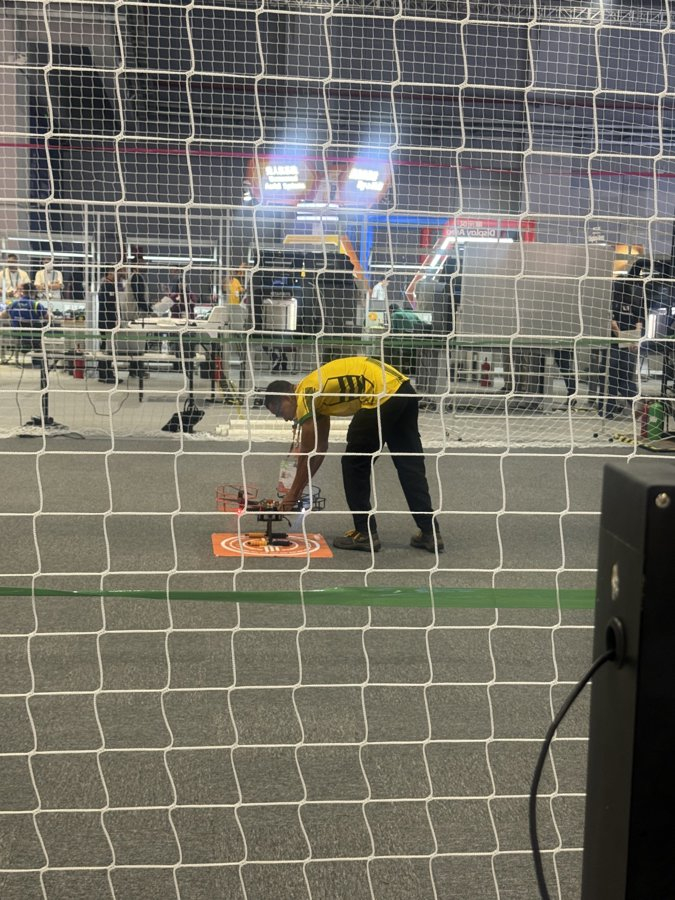
无人机系统是本届世赛新增7个赛项之一,也是中国队夺冠热门项目。9月24日下午,赛场边观赛者络绎不绝,来自世界各地的无人机爱好者纷纷打开镜头,想定格精彩瞬间。无人机系统试飞场地 钱文婷 摄(下同)比赛历时三天半,设置组装与手动飞行测试、诊断与维修、自主编程与飞行计划、高级自动驾驶与机器视觉、组件建模与原型制作、综合任务挑战六个模块,要求选手“既是工程师、程序员,又是飞手”,一人完成从焊接电路板、调校
查看详情
数据阈值与无人机系统效能的底层逻辑很多人以为,无人机系统的数据吞吐量越大,其任务效能就越高。其实不然,数据阈值的管理才是决定系统稳定性和任务成功率的关键。在复杂电磁环境下,数据链路的中断率与数据包大小呈非线性关系,当单次传输数据量超过链路带宽的63%时,重传概率会激增300%以上。这一阈值并非凭空设定,而是基于香农定理与实际场景的叠加验证得出的结论。听起来可能反直觉,但在2023年阿拉斯加极地无人
查看详情
数据阈值困境:无人机系统中的隐性边界很多人以为,无人机系统的数据吞吐量仅受硬件存储容量限制,其实不然。在复杂电磁环境下,数据链路的动态衰减与信道编码冗余度才是决定有效数据容量的底层逻辑。当系统反馈“{"error":"没有更多数据了"}”时,这并非简单的存储告罄,而是数据链路层已触发预设的熵值阈值保护机制。听起来可能反直觉,但在高动态飞行场景中,无人机数据链
查看详情
数据枯竭的表象与深层矛盾很多人以为,无人机系统数据获取的瓶颈仅源于传感器性能或通信带宽限制,其实不然。当系统提示“{"error":"没有更多数据了"}”时,底层逻辑往往是数据链路中某一环节的协议栈出现非预期中断,或是任务规划算法与地理空间数据库的耦合度不足导致数据采集策略失效。以某次高原山地环境下的无人机侦察任务为例:某型长航时无人机在海拔4500米区域执
查看详情
数据边界:无人机系统中的误差真相与实战推演很多人以为,无人机系统的误差仅源于传感器精度或算法缺陷,其实不然。在复杂电磁环境下,数据链的时延抖动才是导致定位偏差的底层逻辑——这种偏差在静态测试中难以复现,却在高速机动场景中被指数级放大。误差的物理本质:从传感器到决策链以某型多旋翼无人机为例,其惯性测量单元(IMU)的零偏稳定性为0.01°/h,看似满足任务需求。但当无人机以15m/s速度穿越城市峡谷
查看详情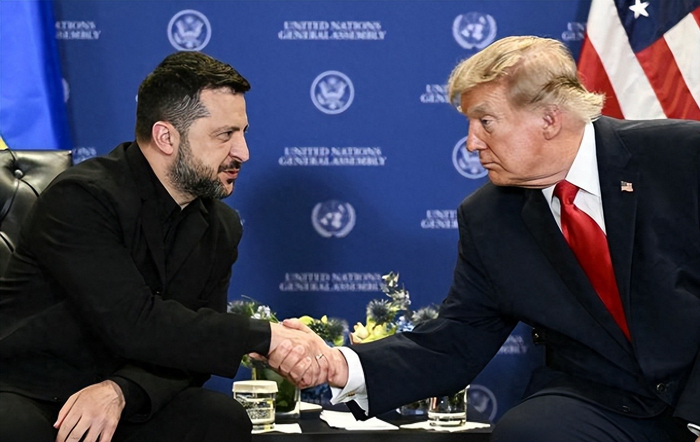
三名知情人士对美国哥伦比亚广播公司说,乌克兰准备与美国签署一份无人机防御合作协议。泽连斯基原计划在本周联大期间签字,但如果美方还没准备好,协议也可能推迟到之后。美国白宫和五角大楼目前都没有回应。 乌克兰总统弗拉基米尔·泽连斯基和美国总统唐纳德·特朗普 这份协议的框架在过去一年里搭起来:美国国防部和乌克兰国防部商定,让两国军队扩大在美国境内测试和生产乌克兰国防技术。用白话说,就是乌克兰出技术
查看详情