 官方网站-首页官方网站-首页

Media
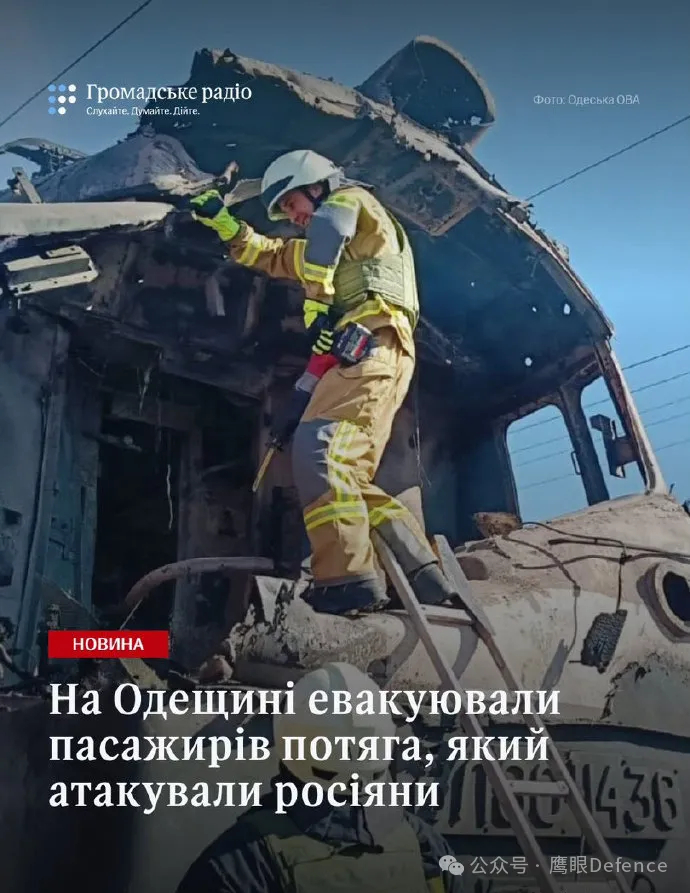
当地时间8月13日,俄军发射的喷气式无人机连续击中两列客运列车,其中一列列车上有340名乘客,包括67名儿童,在遭到袭击后,所有乘客都安全转移到了敖德萨,但很不幸,列车司机及其助手遇难:俄军无人机专门攻击牵引列车的机车头。 乌克兰交通运输专家、曾于2018至2020年担任乌克兰国家铁路公司客运部门主管的奥列克桑德尔・克拉斯诺什坦在电视节目中公开表示,俄罗斯军队正试图瘫痪乌克兰铁路系统,借
查看详情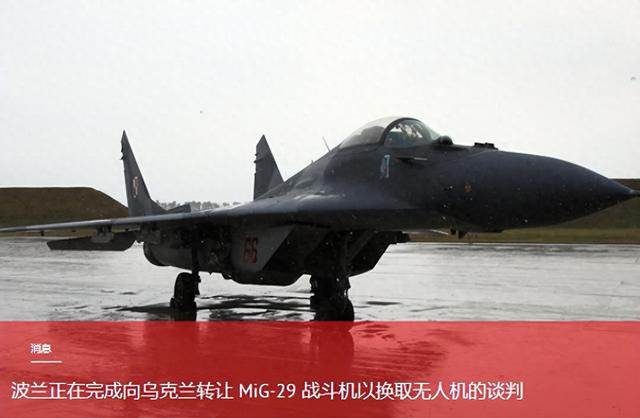
8月14日,波兰媒体Wirtualna Polska爆出一条消息:波兰和乌克兰关于米格-29战斗机的交换谈判已经进入最后阶段。按照双方的初步约定,波兰将在未来几周内把一批苏联时期的老旧米格-29战斗机交给乌克兰。作为交换,乌克兰要给波兰提供一大批无人机,以及无人机的生产技术和相关作战数据。 这笔交易听起来挺简单,但背后牵扯的东西比表面看到的复杂得多。 先说说这些米格-29,它们是波兰空军从
查看详情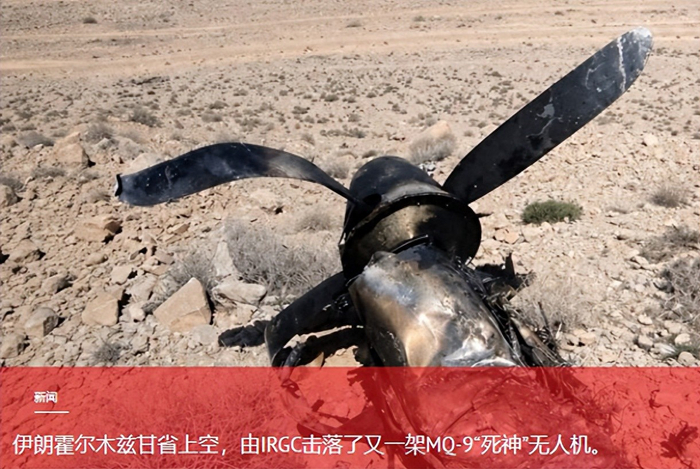
8月14日,伊朗革命卫队宣布了一件事:他们的防空系统在霍尔木兹甘省上空击落了一架美军MQ-9“死神”无人机。伊朗方面没有说具体是什么时候打下来的,只说用的是革命卫队“新型先进防空系统”。随后伊朗光明通讯社发布了几张无人机和战机的残骸照片。 同一天,特朗普在纽约长岛的一个活动上说,美国将在经济上对伊朗实施严厉打击,还说要“很快宣布霍尔木兹海峡成为美国领土”。他在说这话的时候轻笑了一下,又补了一
查看详情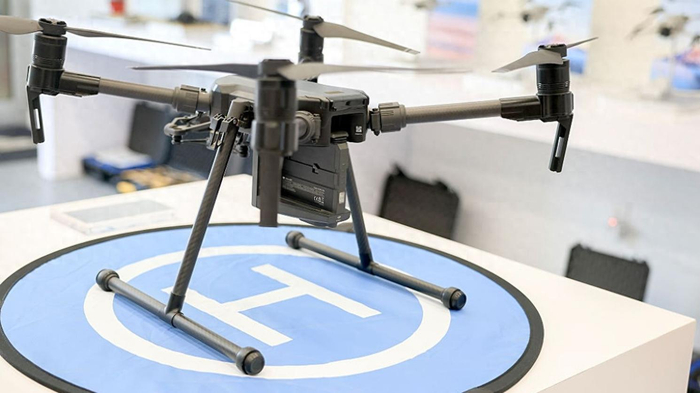
美国总统唐纳德·特朗普于当地时间8月13日签署公告,对进口无人机及其零部件征收新一轮关税,矛头直指以大疆(DJI)为代表的中国无人机产业链。 白宫方面明确表示,此举旨在减少美国企业、执法部门以及各级政府对中国无人机技术的依赖,标志着华盛顿在这一新兴国防与商业交叉领域,对中国供应链发起了又一轮系统性打压。 分层加税:安全敏感型无人机首当其冲 根据公告细节,新关税体系呈现出明显的"分层"逻辑
查看详情
数据阈值困境:无人机系统中的隐性边界很多人以为无人机系统的数据采集能力仅受硬件传感器性能限制,其实不然。在复杂电磁环境下,当传感器接收到的原始数据量超过其处理单元的瞬时吞吐阈值时,系统会触发隐性保护机制——这种机制并非简单的数据丢弃,而是通过分层滤波算法对信号进行优先级排序。底层逻辑是:系统会优先保留与飞行安全直接相关的角速度、气压高度等关键参数,而将非关键环境数据(如地面纹理细节)进行降频采样。
查看详情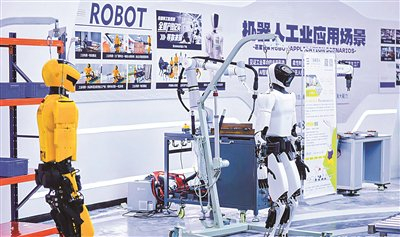
本文转自:佛山日报机器人“版图”背后的顺德逻辑从“大脑”到“身体”的系统性布阵大良的机器人工业应用场景展示。/受访者供图文/记者莫胜娜当AI大模型为机器人注入“灵魂”,具身智能正以前所未有的速度穿越实验室的“玻璃门”,涌入智能制造、城市运维与商业服务的真实战场。它不再是科幻电影中的远景,而是当下触手可及的新质生产力。紧抓这一科技浪潮,顺德近期在十个镇街同步挂牌十大主题产业园,其中大良、容桂、伦教、
查看详情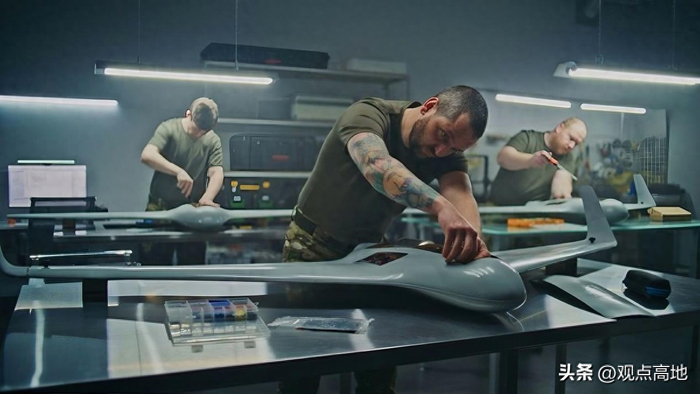
美国总统唐纳德·特朗普宣布对进口无人机及其零部件征收高额关税,这一新政落地后,或将大幅复杂化乌克兰近期推进的对美无人机出口扩张计划。 根据特朗普周四正式签署的公告,美国将实施分层级的无人机进口关税政策,其中重量超过25公斤的无人机、配备热成像仪的无人机,以及部分无人机对接站和核心关键部件,均需缴纳100%的高额关税,而常规小型无人机的进口关税税率则定为25%。 与此同时,美国为部分合作盟友
查看详情
印度总理纳伦德拉·莫迪在周六的独立日演讲中强调,“印度必须发展本土无人机和反无人机系统,并在高超音速防御技术领域占据领先地位”。 他的此番表态前一天,国防部于周五发布了有史以来最大的一笔无人机单一采购订单——通过快速通道程序,向塔塔先进系统有限公司(TASL)和总部位于浦那的NIBE有限公司采购84套游荡弹药系统及840枚游荡弹药。 周五的订单是印度军方规模更大、总额超过2000亿卢比的现
查看详情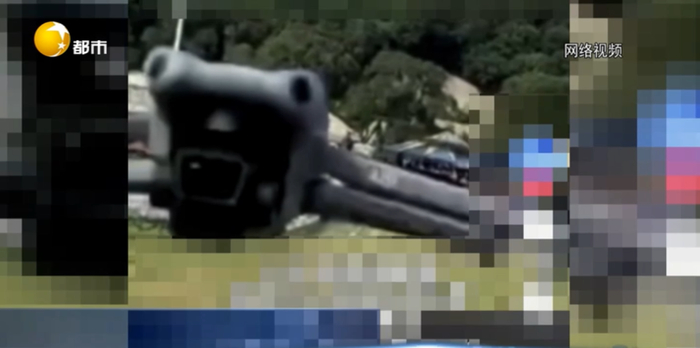
暑期出游热潮持续升温,无人机航拍成为不少游客记录风景的首选方式。但无人机随意低空飞行、穿梭人群的乱象也随之凸显。8月9日,沈阳一景区就发生惊险一幕,游客游玩途中被无人机迎面撞击面部受伤,惊险的意外再次为大众敲响无人机安全飞行的警钟。 新北方记者了解到,事发当天下午,一名游客正在景区内体验滑草项目,一台正在低空航拍的无人机突然失控,迎面高速撞击其头面部。现场画面令人揪心,巨大的冲击力直接导致无
查看详情
误差的不可见性:从传感器到决策链的断层很多人以为,无人机系统的误差仅源于传感器精度不足,其实不然。在惯性导航系统中,陀螺仪的零偏稳定性与加速度计的标度因数误差,本质是硬件层面的物理缺陷,但真正决定任务成败的,是这些原始误差如何通过卡尔曼滤波、数据融合算法被放大或抑制。例如,某型战术无人机在高原环境执行侦察任务时,气压计测高误差达±3.2米,看似微小,却导致地形跟随算法生成错误航点,最终触发地形碰撞
查看详情
误差阈值:从传感器冗余到任务容错率的底层逻辑很多人以为无人机系统的数据误差是随机分布的噪声,其实不然。在多旋翼无人机的IMU(惯性测量单元)与GNSS(全球导航卫星系统)融合定位场景中,误差的累积遵循高斯-马尔可夫过程,其方差增长速率直接决定任务容错率。当系统报出"{"error":"没有更多数据了"}"时,表面看是数据流中断,实则是传感器阵列的协方差矩阵达到预设阈值,触发硬件级保护机制——这种设
查看详情中新社南宁8月15日电 题:从制鞋到无人机实训 台商乘“风”迈入新赛道 作者 陈秋霞 谷晓雅 在广西南宁市武鸣区一个无人机共享实践基地内,学员操控工业无人机进行实操训练。很难想象,眼前这片68亩的实训基地,十多年前还是制鞋厂房。 基地负责人曾伟濬今年50岁,是一名台商。1989年,其家族进入大陆鞋业市场,在广东深圳开办制鞋工厂。2004年,曾伟濬接手家族外贸制鞋业务,受产业转移浪潮影响,
查看详情














